首页
一台巡检机器人正沿着厂区路线自主作业,却发现前方新增了施工围挡。它能够识别障碍、停止前进,也可能规划出另一条路线。但备用通道今天是否允许进入?被遮挡的巡检点能否暂缓检查?这些临时安排还没有同步到系统中。
继续任务,需要的不只是找到一条路,还要补充现场规则和业务信息。
自主能力强的机器人,可以根据已有信息和策略作出判断。但真实环境中的变化,未必都能被及时感知、理解并纳入决策。当信息不足、处理条件不满足时,机器人需要一条获取帮助的路径。
平行操控让人能够在这样的时刻参与进来:了解现场、补充判断,必要时接管操作,再让机器人继续自主工作。
一. 什么是机器人平行操控?
机器人平行操控,是让自主运行与人工远程干预相配合的工作方式:机器人完成常规任务,人通过现场画面和设备状态了解运行情况,在需要时提供指导或接管操作,处理后再恢复自主运行。
它包含三个相互衔接的环节:
- 自主执行: 机器人依靠感知、规划与控制能力完成日常工作。
- 人工介入: 遇到复杂情况时,人补充判断、调整任务,或直接操作设备。
- 恢复运行: 问题解决、条件满足后,机器人继续自主执行。
其中,远程操控提供人工操作设备的能力;平行操控进一步关注这项能力如何与自主系统配合。(了解远程操控与平行操控的区别和适用场景)
人的工作重点也随之变化:从持续控制每一步动作,转向关注任务状态和异常事件,在关键环节提供帮助。
自主能力越强,机器人能够独立完成的任务通常越多。那么,当常规工作已经能够自动完成时,哪些情况仍然需要人?这要从自主导航与完整任务之间的区别说起。
二. 自主导航越来越强,为什么仍然需要人工接管?
1. 找到路线,与决定下一步做什么,是两类问题
自主导航主要解决机器人如何根据位置、环境和目标生成路线并移动。实际作业还涉及任务优先级、现场规则和业务目标。
例如,巡检点被围挡遮住后,机器人可能找到另一条可通行路线。但是否允许进入施工区域、这个点位能否暂缓检查,需要结合现场管理要求判断。
如果系统已经获得相关规则,也具备对应决策能力,就可以自主处理;当信息尚未更新,或情况超出已有策略时,人工能够通过查询业务安排、联系现场人员等方式补充信息,决定后续行动。
机器人导航与作业操作之间的协同,也是移动操作机器人研究关注的问题。相关研究指出,单一的导航运动与操作控制,难以满足复杂任务对连贯性、灵巧性和安全性的综合要求。
随着机器人承担的任务更丰富,人工的作用也从“帮助它移动”,扩展到“帮助它选择合适的下一步”。
2. 自动恢复能够解决部分异常,仍需要后续处置路径
机器人遇到困难后,可以先尝试自主恢复。
以 Nav2 导航框架为例,导航行为树可以组织重新规划及恢复动作;恢复节点会根据执行结果决定重试或返回失败。这让系统能够应对一部分暂时性问题,也为恢复无效后的处理留下明确出口。
产品设计可以把这个出口连接到人工协助:上传现场信息,由操作员判断是否调整目标、等待条件变化,或进入远程操作。
这样的分工能够减少不必要的人工介入。自动解决常规问题,同时为暂时无法解决的情况保留处理路径,是两项需要共同建设的能力。
3. 单台设备的偶发异常,会成为规模化运营的问题
一台机器人偶尔停下来,现场人员可能很快就能处理。当设备分布在多个厂区、楼宇或园区时,每次异常都派人到场,就会增加等待和协调工作。
从运营角度看,需要同时关注:异常发生得多不多,以及发生后能否有效解决。
自主能力提升,有助于减少常规问题带来的人工干预;远程协助与接管能力,则为剩余异常提供处理路径。随着设备数量、运行时间和任务范围扩大,二者之间如何配合需要被提前设计。
这为什么自主导航越强,人工接管越不可替代——自主能力让机器人承担更多工作,人工接管帮助它应对尚未被自主能力覆盖的情况。接管可以变少,但处理异常的能力仍然重要。
不过,保留人工接管入口,只是第一步。操作员远离现场,能否及时了解情况、准确传递操作,并确认机器人执行结果,决定了人工介入能否真正解决问题。
三. 从“能够接管”到“有效接管”,需要解决哪些技术难点?
操作员收到异常通知,只是人工介入的开始。真正完成处理,还需要看清现场、传递操作,并确认机器人执行结果。机器人移动中的网络变化,又会影响这些环节。
实时通信技术的作用,就是把这一过程连接起来。声网的 RTC、RTM 与 SD-RTN 等能力,可以分别参与其中。
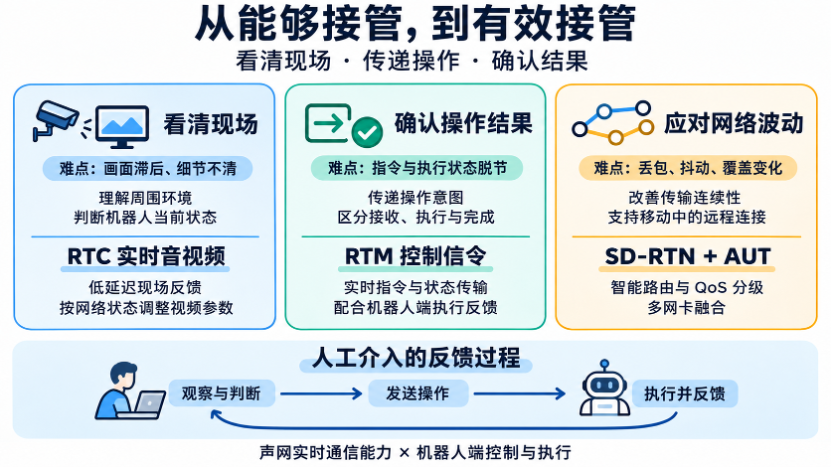
看清现场:让远程判断跟上机器人状态
如果接管请求只有“任务失败”四个字,操作员很难立即判断原因。把现场视频与设备状态结合起来,才能更快理解机器人面临的情况。
难点在于,操作员看到的画面需要足够清楚、及时。画面滞后时,人可能依据机器人较早的位置作出判断;网络带宽下降时,固定的视频参数也可能影响观看连续性。
这一环节可以通过 RTC 实时音视频建立现场反馈。声网机器人方案支持根据网络状态调整码率、分辨率和帧率,在画面细节与传输连续性之间进行适配。
指令与结果往返:让操作形成完整反馈
看清现场后,还需要把操作传给机器人,并知道设备是否执行。
远程操作的延迟涉及两个方向:控制指令传向设备,以及设备反馈返回操作端。因此,单独降低视频延迟,还不足以代表完整的操控体验。
控制信令与状态数据可以通过 RTM 等能力传输。声网机器人方案提供低延时和可靠两种方向的传输模式,分别侧重操控即时性,以及指令可达和状态一致性。
在应用层,还需要区分“指令已收到”“正在执行”和“执行失败”。通信传递操作意图,机器人控制系统反馈实际结果,操作员据此决定下一步。
网络波动:让现场反馈与操作保持可用
巡检机器人移动时,可能经历覆盖变化、丢包和网络抖动。画面卡顿会影响判断,指令响应不稳定也会干扰连续操作。
应对这类问题,需要从传输路径和连接方式入手。声网平行操控方案基于 SD-RTN 提供智能路由与 QoS 分级保障,AUT 传输协议支持多网卡融合,为移动网络下的实时传输提供优化手段。
这些能力与机器人端的控制权管理、运动控制和异常处置配合,才能让“远程连接设备”进一步成为“远程解决问题”。实际验证也应围绕完整任务展开,观察网络变化时人是否仍能理解现场、有效操作并确认结果。
四、常见问题
平行操控是不是说明机器人不够智能?
它反映的是自主执行与人工判断的分工。自主能力提升后,人可以减少常规操作,把精力集中到复杂情况与任务决策。
每次导航失败都需要人工接管吗?
可以先尝试自主恢复,再根据问题选择调整目标、远程协助或直接接管。涉及硬件故障或现场作业的问题,还可能需要维护人员处理。
人工接管次数减少后,为什么还要保留这项能力?
接管次数反映介入频率,接管能力决定遇到复杂情况时有没有有效的处理路径。评估时,还应结合响应时间、处理结果和恢复运行情况一起看。
自主导航帮助机器人独立承担日常工作,平行操控为复杂情况保留人工参与的路径。两者配合,才能让机器人在扩大应用范围的同时,遇到困难也有明确、可执行的下一步。