首页
巡检机器人从厂房入口开进设备间,原本清晰的画面突然卡住,操控员需要等画面恢复才能确认机器人停在了哪里。此时,稍微模糊、但能持续更新的视频,往往比一张清晰的静止画面更有用。
机器人从一个区域移动到另一个区域时,上行带宽可能突然下降。如果摄像头还按原来的码率发送视频,操控员就可能看到已经滞后的画面,难以及时判断该转向还是停车。这就是远程操控需要自适应码率的原因。本文从巡检场景出发,解释视频怎样随网络变化降档、行进和读表时各该保留什么,以及画面变差后如何判断机器人是否仍然可控。
一. 什么是自适应码率?弱网下为什么要降码率?
自适应码率是根据网络状况动态调整视频码率的机制。在机器人远程操控中,网络变差时主动减少视频发送量,可以缓解拥塞造成的卡顿和延迟。至于操控能否继续,还要看画面够不够及时、指令能否按时执行,以及设备状态能否及时回传。
视频码率表示视频每秒对应的数据量,通常用 kbps 或 Mbps 表示。分辨率决定一帧画面有多少像素,帧率表示一秒有多少帧。即使分辨率和帧率保持不变,编码器也可以通过加大压缩力度降低码率,代价是一些纹理和边缘细节可能变得模糊。
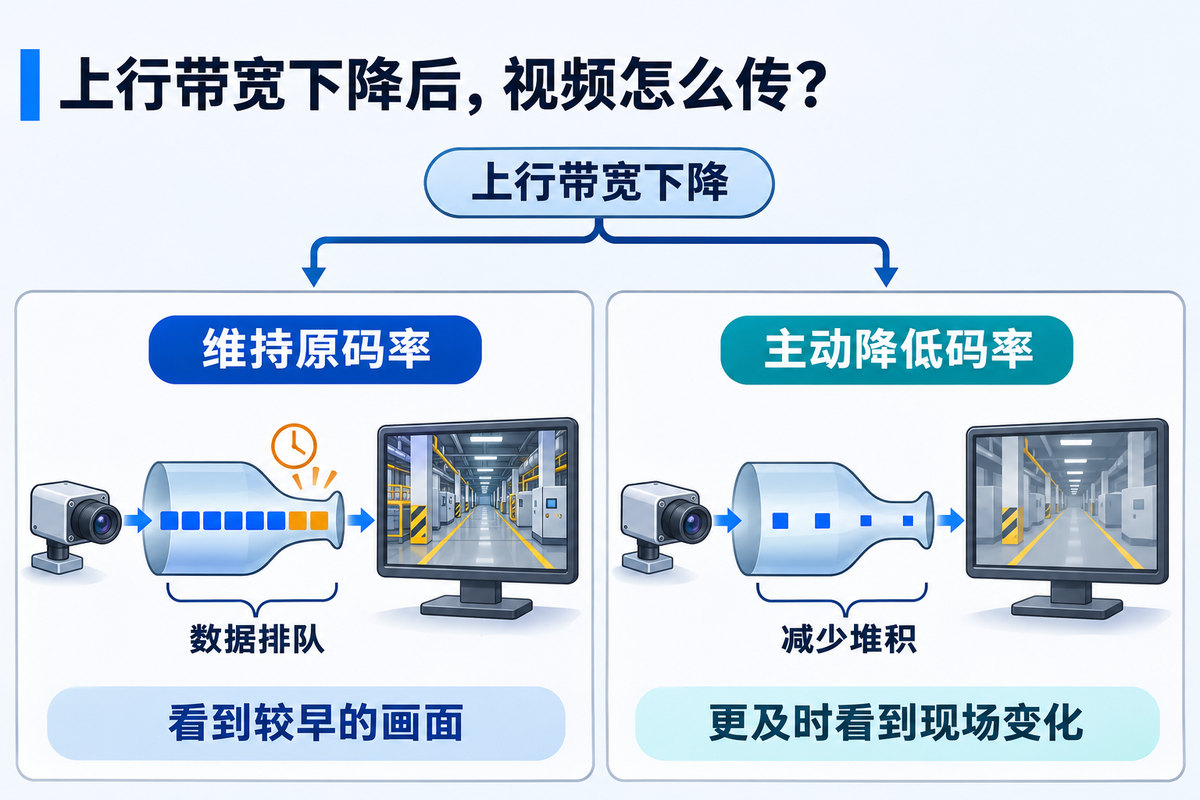
当机器人的上行带宽下降,视频如果仍按原来的速度发送,来不及传出去的数据就可能排队,队列积满后还可能发生丢包。操控端即使仍有画面,看到的也可能是机器人先前的位置。主动降低发送码率,可以减少后续数据堆积,让操控员更及时地看到现场变化。
直播的自适应码率和机器人视频回传有什么区别?
以 HLS 直播为例,播放器可以根据网络状况,在同一内容的多个码率版本之间切换,并利用缓冲应对短时波动。声网《自适应码率详解》介绍的多码率编码、分片和播放器选档,主要讲的就是这类机制。
在远程操控中,操控员要根据刚看到的画面决定下一步动作。即使视频播放得很顺,只要画面明显滞后,操控员就可能依据机器人先前的位置下指令。以 WebRTC 实时视频回传为例,机器人端可以根据网络反馈调低正在发送的视频码率,减少排队带来的延迟。评估效果时,除了看画面卡不卡,还要看从摄像头采集到操控端显示用了多久。
二. 机器人远程操控如何动态调整视频码率?
假设巡检机器人同时回传前向摄像头和仪表摄像头的画面。它驶入设备间时,系统可以结合丢包、往返时延变化等反馈估计网络承载能力,并调低视频目标码率。此时操控员正在看前方通道,可以优先降低仪表视角的码率,把更多可用带宽留给前向画面。如果带宽继续下降,还可以降低主视角的分辨率或帧率。联想轮足机器人 MC 的远控实践也用到了类似的调整策略,系统会随网络状况动态调整视频码率、分辨率和帧率等机器人停到仪表前,操控员要看的是数字和刻度。即使网络条件没有变化,系统也可以根据当前任务调整两路视频的码率分配,优先保留仪表视角的细节。等机器人离开设备间、网络持续改善后,再逐步提高码率,减少带宽反复波动时画质来回切换。
三. 弱网下先降分辨率,还是先降帧率?
选择取决于操控员此刻要从画面里判断什么。行进时,要看清障碍物的位置怎样变化。停稳后读表时,则要辨认数字和刻度。同一台机器人可以按任务采用不同的降级策略。
| 操控场景 | 优先保留 | 降级思路 |
|---|---|---|
| 低速行进、转向 | 帧率和前向视角 | 可先降分辨率,同时保留辨认障碍物所需的细节 |
| 停稳后查看仪表 | 分辨率和画面细节 | 可适当降低帧率,保留读清数字和刻度所需的画质 |
| 多摄像头协同操控 | 当前任务所需的关键视角 | 可优先降低非关键视角的码率,任务切换时重新分配带宽 |
最低可用画质由任务决定。如果操控员已经无法辨认障碍物,或者画面更新慢到无法判断机器人是否停稳,即使视频仍在播放,也应暂停依赖视觉反馈的操作。
四. “降画质但不失联”还需要什么?
一次远程操控包括三个环节。摄像头把画面传给操控员,操控员下发指令,机器人再回传执行状态。以停车为例,画面恢复只能说明视频又能更新。操控端还需要结合设备状态反馈,比如速度或停车状态,确认机器人是否已经停稳。
不同指令对传输的要求也不同。连续更新的摇杆输入重在时效,过期的输入通常应被丢弃。模式切换等关键指令则需要确认是否已接收、是否已执行。视频和指令即使分开处理,仍可能共用同一条网络接入链路。弱网测试时,要同时观察视频降档前后的指令响应和状态回传。
如果网络恶化到无法维持有效画面,操控端应提示画面过期,并暂停需要实时视觉反馈的操作。如果控制链路超时,设备端应按预设策略自行减速、停车或进入适合当前任务的安全状态。这样,即使远端指令无法送达,设备也能在本地做出响应。
五. 怎么判断弱网下还能不能继续操控?
可以在测试中压低机器人端的上行带宽,再恢复带宽,观察三个指标。
- 画面延迟和冻结时长。记录从摄像头采集到操控端显示的延迟,以及画面冻结的次数和持续时间。
- 指令响应和状态回传。记录从下发指令到收到执行反馈的时间,观察视频降档期间是否出现指令超时或状态更新中断。
- 恢复到可操控状态的时间。从网络改善开始计时,记录画面何时重新达到任务所需的清晰度和更新速度,以及操控端何时能确认设备当前状态。
同一套视频参数可能足以让操控员观察机器人低速行进,却不足以读清仪表刻度。把这两项任务分别放进弱网测试,就能判断当前的降级策略保住了哪些操作能力。
六. 常见问题
自适应码率和自动切换清晰度有什么区别?
自动切换清晰度是用户可能看到的结果。调整码率时,系统既可以切换视频档位,也可以在分辨率和帧率保持不变的情况下改变压缩程度。因此,码率下降后,视频仍可能保持原来的分辨率,但画面细节有所减少。
开启自适应码率后,视频为什么还是会卡?
突发丢包或带宽骤降可能发生在系统完成调整之前。如果剩余带宽连最低可用的视频流都承载不了,或者链路已经中断,视频仍可能冻结。
视频卡顿时,控制指令还能送达吗?
有可能,具体取决于控制链路和设备状态。可以通过设备回传的信息确认指令是否执行。若画面已经过旧,即使指令可以送达,也应暂停需要看着画面实时操作的动作。