首页
一台机器人能听懂“把这箱货送到分拣区”,能找到货架、拿起货箱、绕开障碍,这已经是一项复杂的能力。但如果这箱货要由两台机器人接力运送,难度就又上一个台阶:第二台什么时候出发?第一台中途掉线,谁知道货箱已经取走?两台机器人恢复连接后,怎样确认接下来该谁行动?
人形机器人、视觉语言动作模型(VLA)和遥操作采集,是具身智能讨论中常见的热点。它们分别涉及机器人能完成哪些动作、如何把感知和指令转成行动,以及如何积累真实操作数据。随着机器人进入日常作业,另一类问题会越来越具体:同一现场的多台设备,怎样接力完成一件事?物流是观察这个问题的一个窗口。国际机器人联合会《World Robotics 2026》报告显示,2025 年运输与物流仍是专业服务机器人销量最大的应用类别,售出约 11.75 万台。
多机协作可以从统一派单做起,也可以逐步把一些决定交给现场设备,让相邻机器人共享通行意图、协商行动顺序。无论采用哪种方式,只要一台机器人的下一步取决于另一台的进度,系统就得把信息及时传给相关设备,并在掉线后核对进度。下面以一次仓库交接为例,先看任务如何分配,再拆解协作信令的设计,最后看声网信令消息(RTM)如何接入。
一. 一箱货交给两台机器人,系统要做哪些决定?
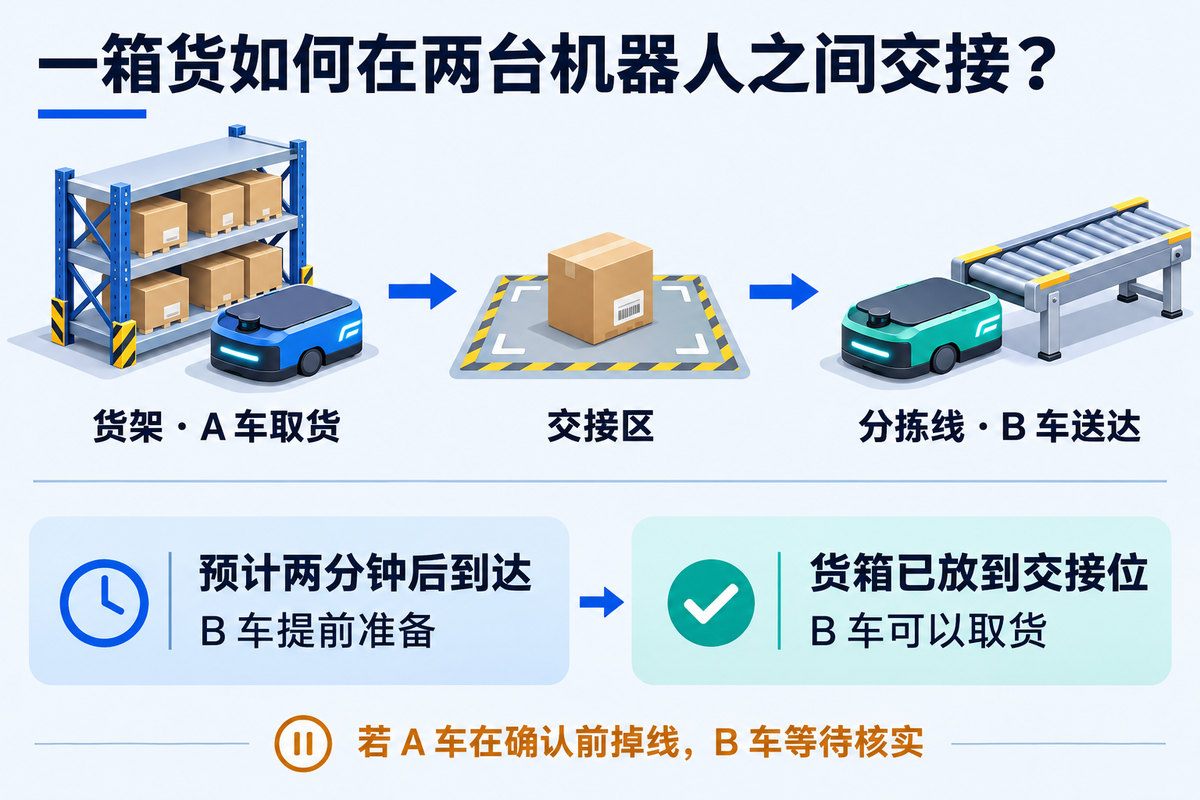
假设 A 车负责从货架取货并送到交接区,B 车负责从交接区送往分拣线。车队调度系统可以根据设备位置、电量、载重和当前任务来分派工作。遇到两台车共用窄巷时,调度系统还要安排通行顺序。到了现场,机器人根据本地传感器判断通道是否安全,并执行避障和停车。开源框架 Open-RMF 将任务分派和交通协商做成了独立模块,提供了可参考的实现。
交接环节尤其值得拆开看。A 车发来的“预计两分钟后到达”,可以让 B 车提前准备。“货箱已放到交接位”才会推动任务进入下一步。如果 A 车在两条消息之间掉线,B 车就需要等待进一步确认。要把这个过程做成可运行的系统,需要先给每条消息定义清楚它的作用。
二. 多机协作的信令协议怎么设计?
1. 区分指令、状态和执行回执
“请去 3 号位接货”是指令,接收方是被指派的 B 车。“预计两分钟后到达”是状态,可以随作业进度持续更新。“货箱已放到 3 号位”是执行回执,调度系统据此推进交接。发送范围也跟着消息用途走:派单发给指定车辆,交接区临时关闭则通知受影响区域内的车辆。
三类消息对时效的要求各不相同。预计到达时间更新得快,接收方需要的是最近一次估计。派单有有效期,迟到的指令可能对应一项已经改派的任务。放货回执会触发下一步作业,需要关联具体任务和交接位置,供系统事后核对。
2. 用业务确认推进任务,用指令编号处理重发
一次交接可以按“已派单 → 已接单 → 已放货 → 已取货”推进。以派单为例,发送接口返回成功、机器人确认接单、机器人完成动作,是三个不同的事件。车队系统要等到相应的业务确认,再更新任务归属或交接进度。类似的确认机制也用于智元 G2 Max 的远程操控,其中分别记录消息送达、设备接受和动作完成。
如果 B 车已经接单,但确认消息在网络波动中丢失,调度系统可能会重发同一条指令。B 车可以用指令编号识别这次重发,返回已有的处理结果。这样,即使同一条消息到了两次,业务上也只处理一次。
3. 掉线后核对现场,重连后读取当前状态
如果 A 车在放货前后掉线,系统能确定的是连接发生了变化。货箱是否已经放下,还要查最后一条有效回执,必要时由现场设备核验。假如货箱的位置仍然不明,调度系统可以先把交接标记为待核查,等结果明确后再继续派单。
如果掉线的是 B 车,问题则变成它可能错过了 A 车的放货通知。恢复连接后,B 车需要读取调度系统确认的当前任务状态,核对任务编号、交接位置和最新指派,再决定是否继续。一次通知可以让在线设备及时行动,一份可读取的当前状态则让重连设备接得上进度。
三. 实时信令如何支撑一次多机交接?
定向消息和频道订阅,让不同消息到达对应设备
声网 RTM 同时支持定向消息和频道发布订阅。车队系统可以为每台机器人分配独立的 RTM 用户 ID,按 ID 发送取货和接力指令。同时,可以按车队或区域建立消息频道,把“交接区临时关闭”这类事件一次发给相关订阅者。这样,派单和区域通知可以在同一套消息服务上实现,并各自匹配所需的接收范围。
Presence 提供在线事件,让异常有明确的处理入口
启用 Presence 后,车队系统可以接收所关注频道内的成员在线状态事件。发现 A 车掉线时,系统可以用这个事件触发核查,查找最后确认的作业进度,并在需要时通知现场人员。对接入方来说,Presence 提供的是可以订阅的连接状态变化,现场核查和改派条件则由业务流程定义。
Storage 同步当前结果,让重连设备接上进度
RTM 的频道 Storage 可以保存应用定义的共享状态。以交接区为例,调度系统可以把已经确认的任务编号、当前阶段和最新指派同步到频道。在线的 B 车可以收到状态更新,重连的 B 车也可以读取当前状态。这样,“放货完成”可以作为即时通知发出,同一项交接的当前结果也有一个可查询的入口。
四. 从实体机器人的远程操控,到多机协作原型
声网与北京人形的合作,已经把 RTM 用在天工机器人的跨地域远程操控中,用来传递操作者发出的移动、转向和停止等指令。这个案例展示了 RTM 在实体机器人上的控制信令应用。前文所描述的仓库接力情景则是一种多机协作设计:把同类消息能力用于派单、接单确认和交接状态同步,由车队系统和机器人端实现各自的协作规则。
如果团队正在搭建多机器人系统,可以先用两台设备跑通一次交接:定向派单、设备接单确认、更新交接状态。再让 B 车在 A 车放货前断开连接,等放货完成后重连,验证它能否读到当前进度,并根据最新指派继续作业。这个小实验可以作为评估 RTM 能否接入现有车队流程的第一步。