首页
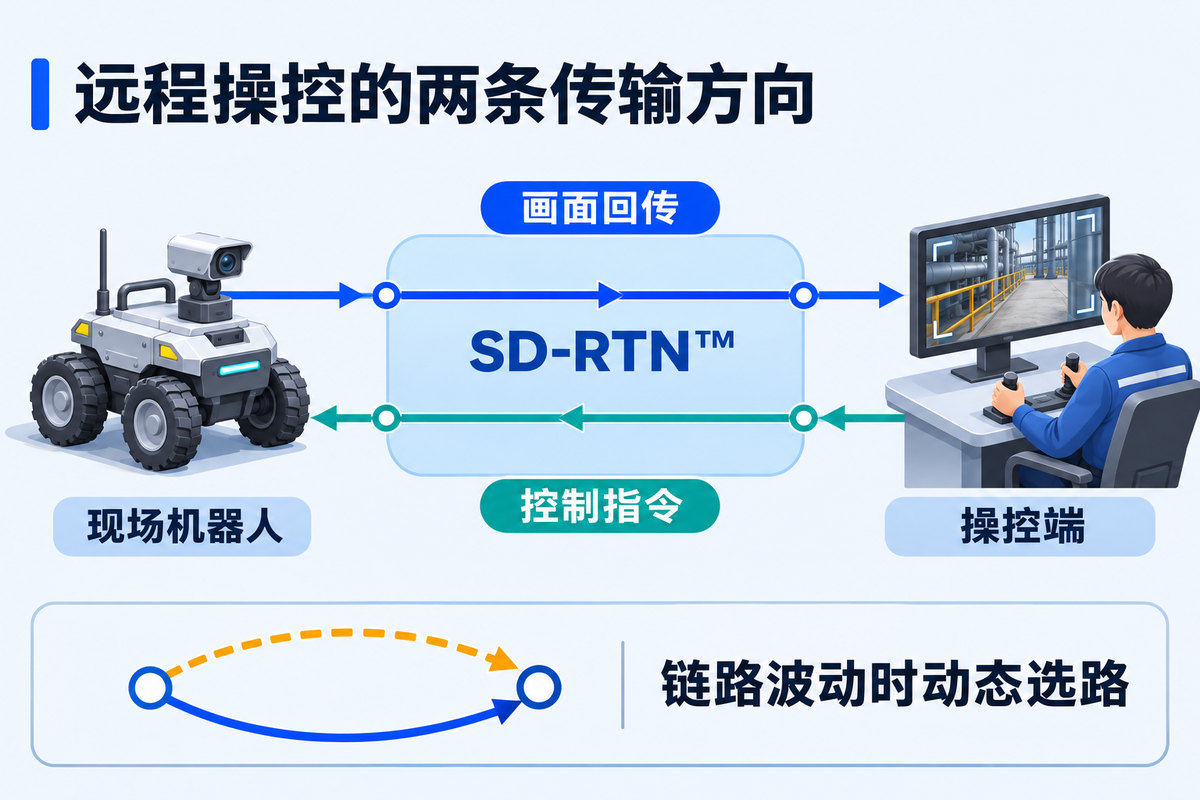
SD-RTN™ 是声网自研、自建的全球实时传输网络。它能持续感知不同传输路径的质量,并根据时延、丢包等变化动态调整路由。对机器人远程操控来说,这意味着当跨地域链路出现波动时,现场画面和控制指令可以经由其他可用路径传输。
了解机器人远程操控时,你可能先接触到 RTC 实时音视频和 RTM 实时消息。再往下一层,画面怎么从现场传到操控端?指令又怎么传回机器人?理解 SD-RTN™,可以从这两条传输方向入手,看看数据经过哪些环节,以及网络质量变差时,声网怎样维持操控链路。接下来,本文将围绕这两条链路展开,梳理机器人远程操控中数据传输的完整过程,以及 SD-RTN™ 在其中发挥的作用。
一. SD-RTN™ 是什么?
SD-RTN™ 全称 Software Defined Real-time Network,即软件定义实时网络。它是声网在公共互联网之上构建的专有虚拟网络,旨在为实时音视频、互动直播、云游戏和远程操控等场景提供稳定、低延时、高质量的传输能力。机器人通过现场 Wi-Fi 或移动网络接入附近的声网节点,操控端也可在所在地区就近接入。SD-RTN™ 会根据各节点之间的实时网络质量,动态选择和优化数据传输路径,帮助降低网络抖动、丢包和跨地域传输带来的影响。声网的网络覆盖全球 200 多个国家和地区,可支持跨城、跨国部署。
二. 为什么机器人远程操控需要实时网络?
日常监控中,操作员通过画面了解现场情况,判断是否需要介入。进入远程操控后,画面直接影响操作员的下一步动作。如果因为网络问题,机器人已经靠近障碍物,画面里却还显示有一段距离,操作员就可能操作失误。因此,远程操控需要低且稳定的画面回传时延,让操作员及时看到机器人的位置和动作结果。
指令下发同样影响这个过程。操作员发出指令后,要等机器人执行,再通过画面或状态反馈确认结果。如果某个环节时快时慢,操作员就更难判断机器人是在等待指令,还是已经动作、反馈尚未返回。实时网络的价值,在于让画面、指令和反馈跟得上同一个操控节奏。
三. 声网 SD-RTN™ 如何改善远程操控链路?
跨地域传输出现波动时,SD-RTN™ 可以动态选路,并利用多条路径冗余传输。机器人与操控端各自就近接入后,数据还要经过节点之间的传输。SD-RTN™ 持续测量这些路径的时延、可用带宽和丢包情况。如果当前路径出现拥塞,网络可以把后续流量调度到质量更好的可用路径。对于采用冗余传输的数据,SD-RTN™ 还可以沿多条路径发送,接收端使用先到达的数据包。动态选路处理的是后续数据往哪走,冗余传输则给正在传输的数据提供额外的到达机会。两种机制共同降低单条路径异常对画面和指令的影响。
机器人现场带宽下降时,RTC 和 RTM 分别处理画面与指令的需求。机器人移动到无线覆盖较弱的区域,瓶颈可能出现在设备到接入节点这一段。此时,RTC 可以降低视频码率,或调整分辨率和帧率,减少画面传输对带宽的占用。控制指令则有不同的要求。连续摇杆输入重视时效,较新的输入更能反映操作员当前的意图。切换操控模式或下发任务时,操作员还需要确认消息是否送达,以及机器人是否执行。声网 RTM 支持按业务需要选择低时延或高可靠的传输模式,执行结果由机器人业务系统反馈。
在联想轮足机器人 MC 的远控实践中,声网通过 RTC 回传现场画面,通过 RTM 传输控制信令。操作员可以在远端观察机器人周围的环境,再根据画面发出指令。对园区巡逻、物流转运这类移动作业,实际路线上的网络条件会随位置变化,因此画面和控制信令都需要沿作业路线验证。
四. 部署机器人远程操控,应该验证什么?
可以从一次实际任务入手,按照“任务准备—过程测试—异常验证—结果评估”的步骤开展测试。
首先,选择具有代表性的机器人作业场景,明确任务目标、操作流程、网络环境和验收标准,并记录机器人型号、摄像头数量、控制指令类型以及现场网络覆盖情况。测试前应对设备、控制端和数据采集工具进行校准,确保时间戳统一,便于后续准确计算各项时延。
其次,在网络状况良好的环境中执行完整任务,分别测量画面回传时延、指令下发时延,以及从操作员发出指令到看到机器人执行结果的闭环时延。除记录平均值外,还应关注最大值、波动范围和异常次数,因为远程操控体验不仅取决于平均时延,也取决于是否存在突发卡顿、画面冻结或指令延迟。对于转向、制动、抓取等关键动作,应进行多次重复测试,比较不同操作下的稳定性。
再次,沿机器人的实际作业路线,在网络覆盖较弱、遮挡较多或信号切换频繁的位置重复测试,观察画面是否连续、音视频是否同步、关键指令是否能够及时送达,以及操作员能否在规定时间内完成识别、判断和接管。必要时还可以模拟带宽下降、丢包、抖动和短时断网等情况,验证系统在复杂网络环境下的容错能力。
最后,应重点验证设备完全失联时的本地处置机制,例如自动减速、停车、保持姿态、返回安全点或进入待机状态,并检查恢复联网后能否安全重连、同步状态,避免重复执行旧指令。测试结束后,应汇总各项数据,形成问题清单和改进建议,为网络优化、参数调整和安全策略制定提供依据。
声网机器人远程操控与实时互动解决方案基于 SD-RTN™ 构建,支持通过 RTC 实现实时音视频回传,并通过 RTM 传输控制消息和状态信息。
五. 常见问题
机器人远程操控需要多少毫秒的延迟?
取决于机器人的移动速度、操作精度和任务允许的反应时间。可以先确定操作员最晚需要在多久后看到动作结果,再为指令传输、设备执行和画面回传分配时间。
机器人已经用了 Wi-Fi 或 5G,还需要实时网络吗?
Wi-Fi 和 5G 提供现场接入。同一局域网内的操控,可以先验证本地链路是否满足业务要求。操控端与机器人跨网或跨地域部署时,还需要评估后续传输路径的时延、丢包和波动。