首页
清晨,一架植保无人机沿着预设航线掠过农田。地面站上,飞手一边查看前方画面,一边关注飞行高度、剩余药量和作业进度。当无人机接近地块边缘,或转入树冠密集的果园时,画面是否连续、信息是否及时,直接影响操作人员判断现场情况的效率。
农业无人机的自动化程度越来越高,远程监控与人工接管也随之成为系统设计的重要环节。从手动作业到 A-B 点作业,再到大田与果树航线,不同模式都需要让操作人员及时了解现场,只是对图传的侧重点有所不同。
实时音视频技术(RTC)为这一需求提供了新的实现路径。它能够帮助设备将现场画面传向远程终端,并结合信令与状态数据,支撑更完整的远程协作流程。那么,农业无人机究竟需要怎样的图传能力?以声网为例,实时互动技术又该如何适配田间环境?
一. 从手动到自主航线,不同作业模式需要怎样的图传?
以大疆 T50/T25 为例,其官方手册列出的喷洒作业模式包括大田航线、果树航线和手动作业,大田航线又涵盖地块与 A-B 点等方式。为便于比较,下表将 A-B 点与按地块规划的大田航线分别呈现,概括各类场景的图传需求。
| 作业模式 | 典型场景 | 图传的主要作用 | 重点关注的能力 |
|---|---|---|---|
| 手动作业 | 地块边缘补喷、局部处理、人工接管 | 辅助观察飞行方向、周边环境和作业状态,为即时判断提供依据 | 低延迟、画面连续性,以及画面冻结或中断时的明确提示 |
| A-B 点作业 | 沿设定基准方向组织往返航线 | 将现场画面与航线、位置和进度对照,辅助确认边界、转弯区域及临时障碍 | 稳定回传、画面与遥测信息的时间关联、异常及时可见 |
| 大田航线作业 | 按地块规划开展大面积、重复性作业 | 持续观察任务执行情况,支持远程巡查与多设备切换查看 | 长时间传输稳定性、带宽自适应、按需订阅与画面切换 |
| 果树航线作业 | 坡地果园、树冠密集或种植布局不规则的区域 | 结合前视、下视等可用视频源,从不同角度观察航路与作业区域 | 弱网适应能力、多路视频传输、关键视角清晰度及端侧资源分配 |
需要明确的是,自主航线执行主要依赖机载飞控、定位、传感器和任务逻辑。图传承担远程观察与辅助决策功能,应与位置、电量、药量等遥测信息配合使用。
二. 农业图传的难点,藏在网络、时延与设备约束之中
弱网与信号盲区,需要分别处理
农业无人机可能使用机地直连图传,也可能通过蜂窝网络将画面回传到远程平台。两类链路面临的问题并不完全相同:前者需要关注距离、遮挡与无线干扰,后者还要考虑运营商覆盖、上行带宽和移动过程中的网络变化。
对公网远程图传而言,网络“能够连接”也不代表能够持续承载高清视频。带宽下降、丢包和抖动,都可能表现为卡顿、清晰度降低或画面中断。
RTC 可以改善有网络连接条件下的传输表现;对于完全没有可用连接的区域,仍需要通过覆盖补充、中继或其他通信方案解决接入问题。
低延迟要看完整链
远程端看到一帧画面,需要经过采集、编码、传输、解码和显示。若涉及人工接管,还要加上人的判断时间、指令下发和设备执行时间。
因此,农业无人机低延迟传输不能只看某一段网络的延迟。项目应根据飞行速度、环境复杂度和接管方式确定目标,并在实地测试中同时观察典型延迟、延迟峰值和画面冻结时间。
控制指令与视频,需要不同的传输策略
视频数据量大,控制指令的数据量通常较小,但后者对时效和执行结果更敏感。设计时应优先保障关键控制信息,避免高清视频占满带宽后,操控消息仍在队列中等待。
同时,遥测与控制也应区分:位置、电量、药量属于状态回传;暂停任务、切换模式等属于控制指令。不同消息需要分别考虑优先级、有效期、确认与重试机制。
机载算力与功耗,决定方案能否持续运行
多路视频采集、编码和合图都会占用设备资源。实验室里能够运行的配置,到了高温、振动和长时间作业环境中,仍需验证稳定性。
因此,端侧集成应围绕实际任务分配资源:哪些画面必须持续传输,哪些可以按需开启,哪些图像处理适合放在地面站完成。合理取舍,才能兼顾画面质量、功耗与设备运行负担。
三. 声网技术如何适配农业无人机远程操控?
声网提供实时音视频、信令及物联网相关能力,可作为农业无人系统远程通信方案的组成部分。具体能否接入某款无人机,仍取决于厂商开放接口、设备系统和硬件条件。
1. 利用 SD-RTN 与弱网优化能力改善远程连接
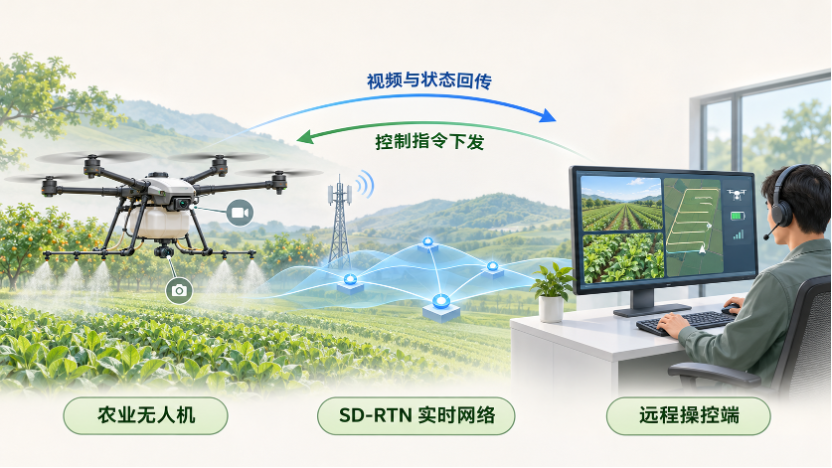
声网官方的机器人远程操控方案介绍,其依托 SD-RTN 软件定义实时网及抗弱网算法,应对丢包、抖动等网络问题,并提供远程查看、接管和状态同步能力。
对农业项目而言,这类能力适合用于改善设备接入公网之后的远程通信体验。但评估时,需要将厂商通用能力与田间实测结果区分开来。
例如,“高丢包下仍能通信”不能直接等同于“在同样丢包率下,多路高清视频始终流畅且满足操控要求”。音频与视频、随机丢包与连续丢包,以及不同码率和设备配置,都会影响结果。项目更有价值的验收依据,是目标农田、目标硬件和目标网络下的实际表现。
2. 通过编码配置与自适应,分配有限带宽
农田网络波动时,固定追求高分辨率可能增加传输负担。声网官方 API 文档说明,视频编码配置包含分辨率、帧率和码率等参数;配置值代表理想网络条件下的最大值,网络不稳定时,SDK 会尝试更低的可用配置。
其文档也提供带宽受限时的降级偏好,包括优先维持画质、优先维持帧率,以及兼顾两者的策略。
据此,农业项目可以结合任务设计策略:观察运动状态时重视画面连续性,查看局部细节时提高对清晰度的要求。若需要优先突出树冠、喷头或其他关键区域,则应进一步评估裁剪、独立视频源或图像处理方案。
3. 组织多路视频,并建立指令与状态的业务关联
针对前视、下视等视频源,声网官方自定义视频采集文档提供了创建多个视频轨道、接入自采集画面的实现方式。具体发布结构需按目标平台和 SDK 版本设计。
多路画面可以分别传输、在查看端组合,也可以评估合图后发送。不过,合图本身需要消耗算力。声网官方文档明确提示,本地合图对 CPU 消耗较高,建议在性能较高的设备上启用。
在控制侧,声网机器人方案提供低延时与可靠模式等能力。应用仍应为指令建立编号、有效期、权限校验和执行回执,将“消息已送达”与“设备已完成动作”分别呈现。
同样,画面与遥测数据的关联也需要业务层设计。统一时间戳、标记数据新鲜度,可以帮助操作人员判断屏幕上的画面与状态是否对应同一时刻。
4. 根据设备条件选择端侧集成路径
农业无人机的图传接入点,取决于哪一端能稳定取得作业画面,以及设备可用的算力和功耗预算。如果机载计算单元能读取摄像头数据,且具备足够的编码资源,可以评估在机载端直接接入。如果视频由厂商通过地面站开放,或机载资源有限,则可以评估由地面站或具备视频输入的边缘网关负责回传。
声网机器人远程操控与实时互动方案提供模块化的 RTC 和 RTM 接入,覆盖机器人端硬件、边缘设备以及 Web 和移动 App 等终端。农业无人机项目可按需求选用实时视频回传和信令能力,并结合厂商接口,验证目标芯片与操作系统的兼容性、视频格式以及实际链路时延。
四. 从远程查看走向协同管理,下一步是什么?
从单机操作走向多机任务管理
随着自主任务能力完善,远程人员的工作有望更多转向任务分配、进度监督和异常处理。在具备相应运行条件时,一个管理界面可以集中呈现多台设备的航线、画面与告警,让人员优先处理需要关注的任务。
这对系统提出了更高要求:除了连得上,还要清楚标记哪台设备需要介入、谁拥有控制权、接管是否成功,以及通信中断后设备如何按预设策略处理。
涉及超视距或多机运行时,也需要结合相应运行要求与设备能力开展设计,不能仅凭视频可达就认定具备运行条件。
用实时现场信息丰富农业数字孪生
实时视频可以为农场管理平台提供现场观察入口。将其与地块地图、三维模型、设备位置、作业记录和环境传感器数据结合,能够进一步支持远程巡查、异常定位和历史复盘。
高精度数字孪生仍需要测绘、定位、建模与数据校准。实时音视频的价值,是让数字化管理界面持续获得现场信息,使管理者更容易理解模型与实际作业之间的关系。
五. 结语:让图传服务于完整的作业闭环
农业无人机的远程化,需要把现场画面、设备状态、任务信息与人工干预连接起来。图传质量的价值,最终体现在操作人员能否及时理解现场、系统能否有效处理异常,以及作业过程能否被清楚记录。
对于农业科技企业和开发者,可以先选定一个具体场景——如果园远程巡查、植保作业监督或机巢值守——在目标设备与真实网络中验证画面延迟、弱网表现、多路视频负载和指令执行闭环,再逐步扩展应用范围。
如果进一步评估相关能力,可从查看声网机器人远程操控方案和实时音视频开发文档入手,结合设备接口与田间测试,找到适合自身作业需求的接入方式。如果想进一步了解实时音视频服务的选型、接入或计费,欢迎联系声网销售团队。